產品應用
波士頓動力為 Atlas 機器人推出全新 4 指手部,具備 13 個自由度與觸覺感測
INSIDE單一來源
尚未逐項核實
目前依單一來源整理,這是來源數量描述,不是對消息真假的判定。
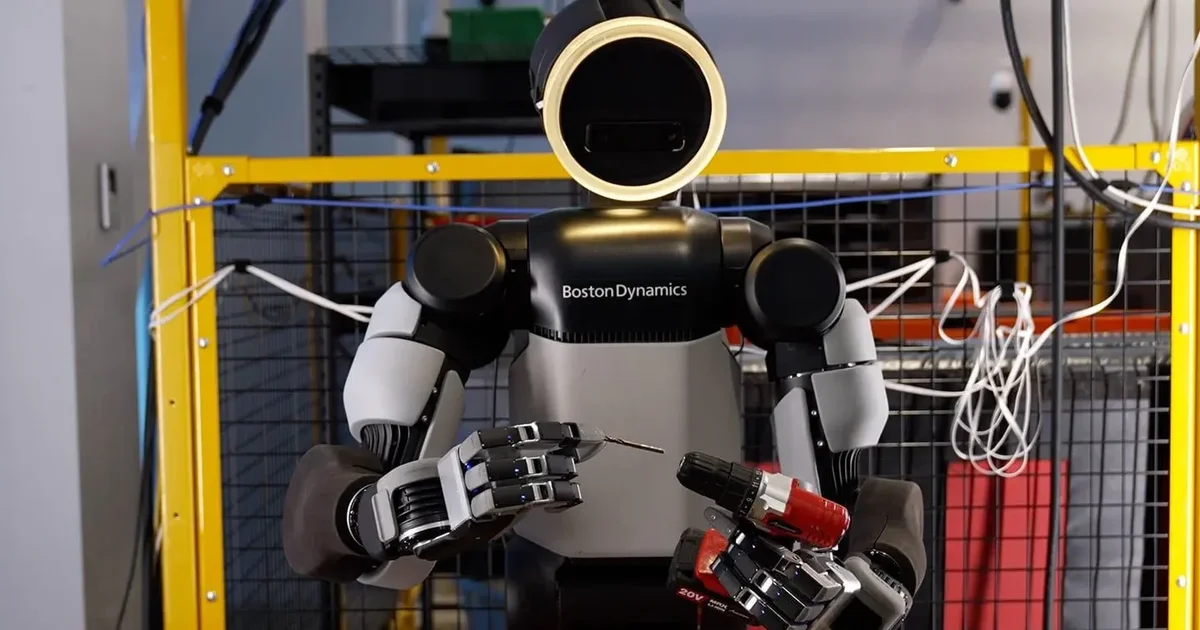
據報導,波士頓動力(Boston Dynamics)為旗下 Atlas 人型機器人推出全新 4 指手部設計。新設計捨棄小指,採用 4 指架構以降低設計複雜度與耗電量,並提升在工廠環境中的耐用度與維修便利性。
新手部共具備 13 個自由度,其中拇指配置 4 個,其餘 3 根手指各配置 3 個。指尖與手掌均配備壓力式觸覺感應器,能即時偵測接觸力道變化,根據物體形狀與材質調整抓握方式,無需完全依賴視覺判斷。在官方展示中,Atlas 可完成將鑽頭插入電鑽、鎖緊細小螺母、單手旋轉鼓棒,以及在手掌上同時操控兩顆高爾夫球等精細動作。
現代集團計畫於 2028 年前量產 Atlas,主要鎖定零件整理與搬運等工廠作業。此外,Atlas 於今年 CES 已展示搭載 Google DeepMind Gemini 模型的版本,顯示其硬體升級正與 AI 能力整合同步推進。
讀原始報導背景
Atlas 是由波士頓動力開發的人型機器人,該公司目前已被現代集團全資收購,目標在 2028 年前實現量產並投入工廠作業。隨著硬體持續迭代,Atlas 近期也開始整合如 Google DeepMind Gemini 等 AI 模型,逐步提升其在複雜環境中的自主能力。
來源
本期分類