模型發布
DeepMind 發布 Gemini Robotics 2.5:靈巧操作提升,工廠實測成功率 96%
Ars Technica AI單一來源
核實資料不足
目前依單一來源整理,這是來源數量描述,不是對消息真假的判定。
本次未取得足夠原文證據
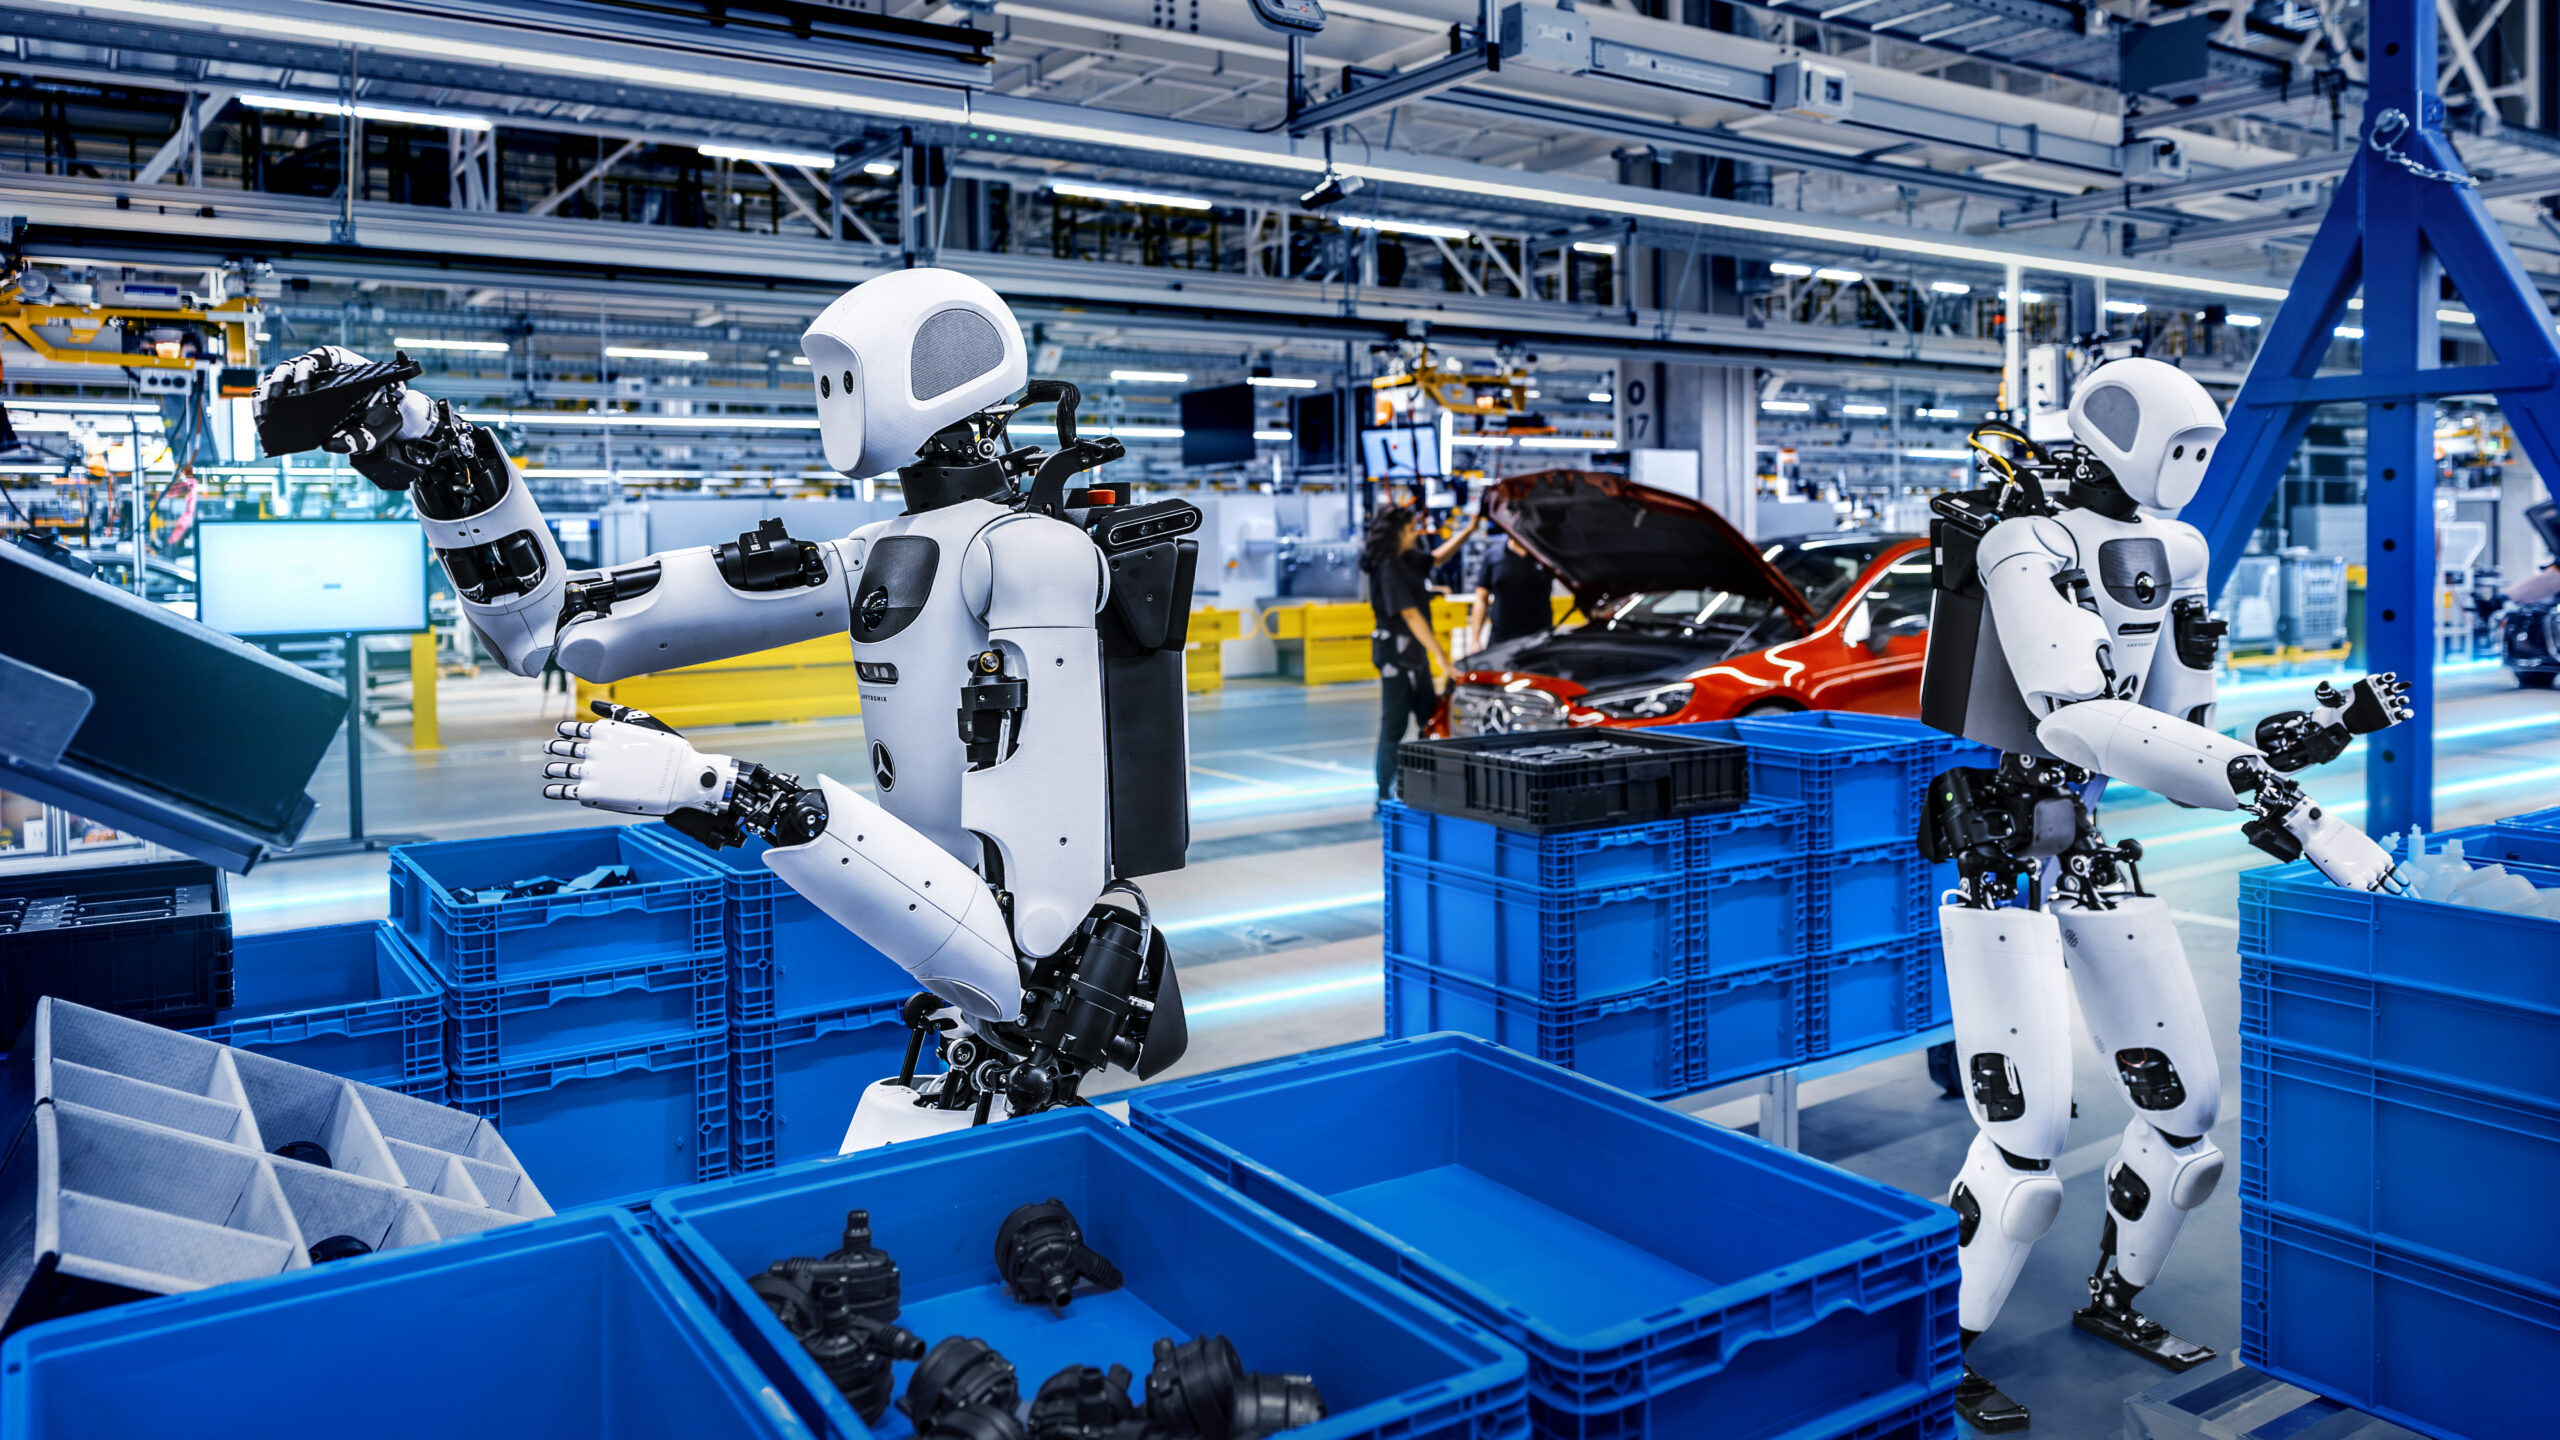
據 Ars Technica 報導,Google DeepMind 發布 Gemini Robotics 2.5,該版本在需要高度靈巧度的任務上表現明顯提升。模型在 200 多項活動中接受評估,包括用夾子盛放食物、在實驗室中使用吸量管等。搭配該模型的 Apptronik Apollo 2 人形機器人,可用五指手完成打蝴蝶結,因軟性材質難以操作,這被視為值得注意的成果。
相較前一版,2.5 版的成功率提升 30% 至 100%,速度快 20% 至 30%,但上述數據來自實驗室測試。DeepMind 與 Apptronik、Mercedes-Benz 合作,讓 Gemini 驅動的 Apollo 2 在歐洲數間工廠執行汽車零件揀貨,成功率達 96%。報導認為這優於先前的機器人 AI 系統,但對 Mercedes-Benz 這類企業而言仍可能不足,因為人類在同樣的重複性任務上幾乎都能正確完成。DeepMind 總監 Kanishka Rao 表示,要補上最後 4% 的差距將是一條「艱難的道路」。
DeepMind 同時宣布釋出開源安全基準 ASIMOV-jailbreak,供機器人在人類身旁運作的情境使用。查證補充指出,僅使用 Gemini Robotics ER 2 時,該系統在 Google 的安全基準測試中得分為 73.5%。
讀原始報導背景
VLA(視覺-語言-動作模型)是一類多模態基礎模型,整合視覺、語言與動作資料,由動作解碼器產生底層的機器人動作指令。ASIMOV 安全基準則源自相關研究《Generating Robot Constitutions & Benchmarks for Semantic Safety》,該研究以「機器人憲法」與多模態基準來評估機器人的語意安全性。